Die 10 häufigsten Fehler beim Bau eines Kampfroboters (und wie du sie vermeidest)
Zehn Fehler, an denen Einsteiger bei der Abnahme oder im ersten Kampf scheitern: Failsafe, Gewicht, Übersetzung, Verkabelung, unverriegelte Waffe – und die Lösungen.
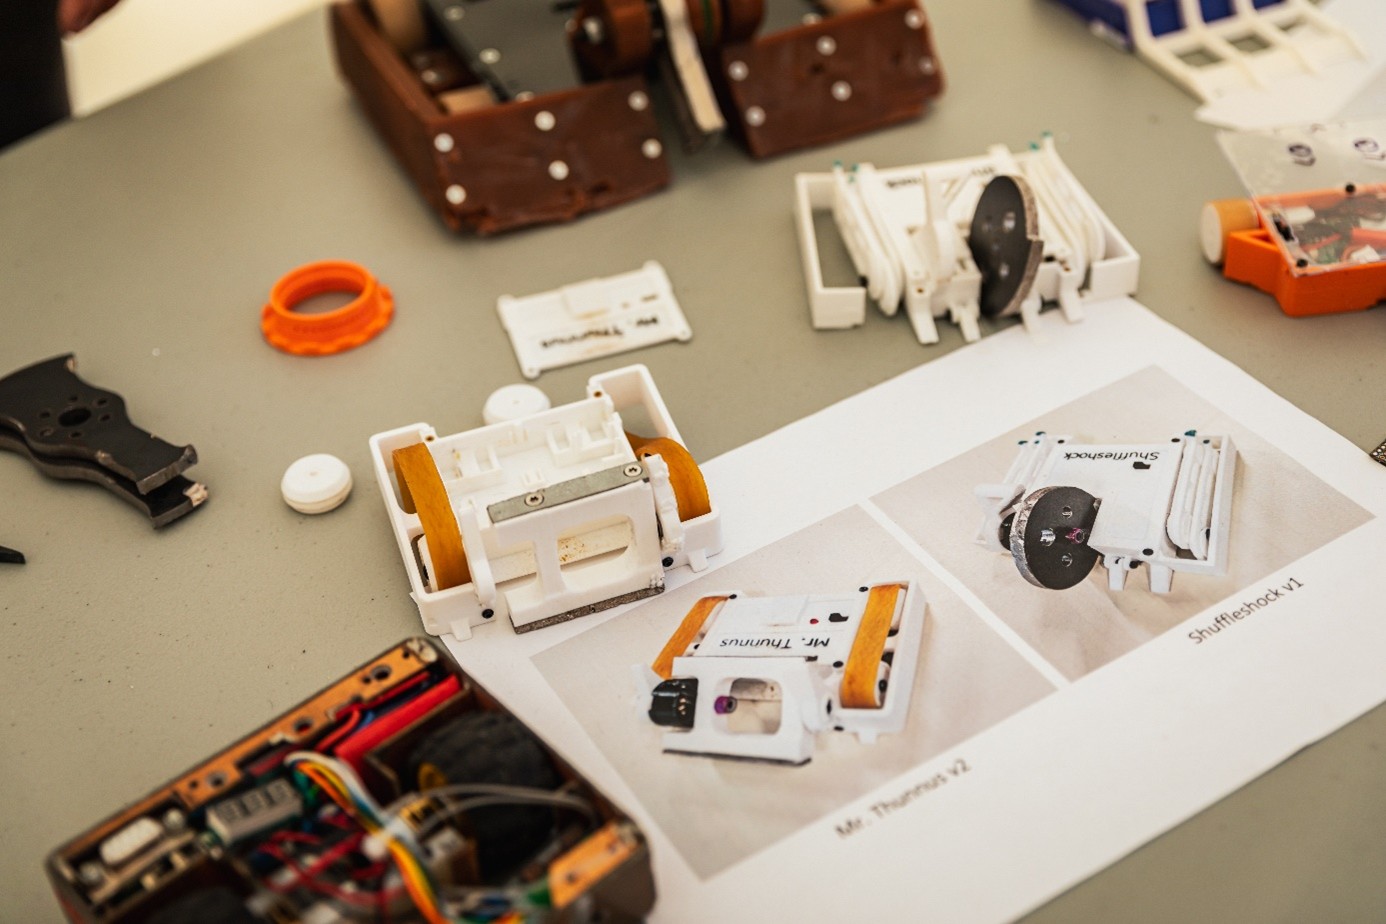
In Jahren voller Workshops und Turniere haben wir hunderte erste Roboter gesehen. Die meisten verloren nicht wegen einer schlechten Idee, sondern wegen derselben zehn Fehler, die sich immer wiederholen. Die gute Nachricht: Alle lassen sich vor dem Turnier beheben, und keiner kostet mehr als ein paar Euro.
Fehler, an denen die technische Abnahme scheitert
1. Kein Failsafe
Regel 5.1 der CCRL-Regeln ist eindeutig: Wird der Sender ausgeschaltet oder geht das Signal verloren, muss der Roboter stoppen – die Waffe eingeschlossen. Der Veranstalter prüft das bei jedem Roboter. Billige Empfänger vom Marktplatz haben oft gar keinen Failsafe; beim Flysky FS2A stellst du ihn im Sender in einer Minute ein. Prüfe es zu Hause: Motoren laufen lassen, Sender ausschalten, der Roboter muss stehen bleiben.
2. Der Schalter sitzt im Roboter
Regel 5.2 verlangt eine von außen zugängliche Möglichkeit zum Ausschalten mit markierten Stellungen Ein/Aus. Ein Schalter, der unter einer Abdeckung versteckt ist und nur mit dem Schraubendreher erreichbar ist, fällt durch. Ein Schiebeschalter für rund 40 Cent passt in die Wand des Roboters; für Spinner nimmst du einen stärkeren Schalter oder eine abnehmbare Brücke, die die Regeln ausdrücklich erlauben.
3. Eine unverriegelte Waffe
Jede gefährliche bewegliche Waffe muss außerhalb der Arena mechanisch so verriegelt sein, dass sie sich nicht bewegen kann (5.3). Die Verriegelung zeigst du bei der Abnahme, die Waffe ist beim Einschalten des Roboters verriegelt, und nach einem Kampf verriegelst du zuerst und schaltest erst dann aus. Die einfachste Verriegelung ist ein gedruckter Keil, der zwischen Scheibe und Körper geschoben wird; druck zwei, einer geht immer verloren.
4. Ein Roboter, der auf genau 150 g konstruiert ist
Im CAD wiegt er 149 g, auf der Waage des Veranstalters 157 g. Schrauben, Gewindeeinsätze, Stecker, Kabel und Heißkleber fehlen im Modell und machen zusammen 8–12 g aus. Konstruiere für 140 g und wiege den Roboter zu Hause in Kampfkonfiguration inklusive Akku. Wie das Limit und seine Ausnahmen funktionieren, erklärt Antweight oder Beetleweight.
Konstruktionsfehler
5. Falsche Übersetzung und ein zu schneller Roboter
Der häufigste mechanische Fehler: ein N20-Motor mit 3000 U/min und großen Rädern. Der Roboter ist blitzschnell, aber in einer Arena von anderthalb Metern hältst du keine gerade Linie und hast keine Schubkraft. Wähle für einen ersten Roboter 600–1000 U/min mit einem Rad von 20–30 mm: langsamer, kontrollierbar und stärker, wenn du den Gegner schiebst.
6. Motoren mit Heißkleber befestigt
Heißkleber hält bis zum ersten Treffer. Danach verdreht sich der Motor, die Welle schleift am Körper, und der Roboter fährt im Kreis. Nutze Motorhalter für N10/N20 und Gewindeeinsätze, die du in den Kunststoff einschmilzt – M2-Schrauben lassen sich in den Boxen lösen und wieder anziehen. Die Anleitung Das richtige Material wählen behandelt die Wahl des Kunststoffs.
7. Ein zu komplizierter erster Roboter
Spinner, Flipper und Selbstaufrichtung auf einmal bedeuten, dass bis zum Turnier nichts fertig wird. Ein Keil oder Schieber ohne bewegliche Teile gewinnt Einsteigerkämpfe überraschend oft, weil er einfach fährt und sich nicht selbst zerstört. Die Waffe kommt in Version zwei, wenn du fahren kannst; die Möglichkeiten findest du auf der Seite Waffentypen.
8. Ein Keil, der nicht am Boden bleibt
Ein Keil wirkt nur, wenn seine Kante tiefer liegt als die des Gegners. Eine Bodenfreiheit von 1–2 mm, ein nach vorn verlagerter Schwerpunkt und eine Keilkante, die den Boden leicht berührt, entscheiden darüber, wer unter wen kommt. Druck den Keil als austauschbares Teil – die Regeln erlauben wechselbare Panels – und bring eine Version für einen ebenen und eine für einen leicht unebenen Arenaboden mit.
Fehler in der Elektronik
9. Verdrillte Drähte und Klebeband
Die häufigste Ursache dafür, dass ein Roboter mitten im Kampf ausfällt, ist nicht ein leerer Akku, sondern eine lose Verbindung. Löte, verwende JST-PH-2.0-Steckverbinder und Silikonkabel, das am Motor nicht durchschmort, und sichere die Verkabelung mit einem Kabelbinder, damit sie sich beim Aufprall nicht bewegen kann. Lass den Roboter vor dem Turnier ein paar Mal aus 10 cm Höhe auf einen Tisch fallen – übersteht er das, übersteht er einen Kampf.
10. Akkus ohne Messung und ohne Ersatz
Ein Roboter, der mit halb leerem Akku antritt, hat schon vor dem Kampf verloren: Der Fahrtenregler begrenzt die Leistung, und der Empfänger startet neu, wenn die Spannung einbricht. Ein Tester für rund 3 € und ein zweiter Akku sind die günstigste Versicherung. Wie du Akkus regelkonform auswählst und lädst, steht in LiPo-Akkus für Kampfroboter.
Bonus: Fehler, die nichts mit dem Roboter zu tun haben
- Du hast das Fahren nicht geübt. Zwei Stunden Fahren um Kartons im Wohnzimmer bringen mehr als jede Waffe. Lerne rückwärts zu fahren, auf der Stelle zu drehen und den Keil unter ein Objekt zu schieben.
- Du hast keine Ersatzteile. Ein N20-Motor für rund 4 €, ein Satz Räder und ein paar Stecker passen in die Hosentasche. Ohne sie ist der Roboter nach der ersten gebrochenen Welle raus. Die vollständige Packliste steht in Dein erstes Kampfroboter-Turnier: Checkliste fürs Team.
- Du hast die Regeln nicht gelesen. Zehn Minuten Lesen sparen eine Stunde bei der technischen Abnahme.
Vermeide diese zehn Punkte, und du bestehst die Abnahme beim ersten Anlauf und fährst deinen ersten Kampf mit einem Roboter, der tatsächlich fährt. Die Anleitung Wie man einen Kampfroboter baut führt dich Schritt für Schritt durch den Aufbau, und alles, was in diesem Artikel verlinkt ist, liegt im Shop bereit.
Häufige Fragen
Wie stelle ich den Failsafe bei Flysky FS-i6 und FS2A ein?
Öffne im Sender die Empfängereinstellungen (RX setup → Failsafe) und setze die Kanäle für Antrieb und Waffe auf den Wert, der Null bedeutet. Schalte dann den Roboter ein, lass die Motoren laufen, schalte den Sender aus und beobachte: Alles muss innerhalb einer Sekunde stoppen. Genau das macht der Veranstalter bei der Abnahme.
Wie viel Gewichtsreserve soll ich im Entwurf lassen?
Zehn Gramm, also für 140 g konstruieren. Schrauben, Gewindeeinsätze, Stecker, Kabel und Heißkleber stehen meist nicht im Modell und machen zusammen 8–12 g aus. Bleibst du unter dem Limit, verwandle die Reserve in einen dickeren Keil.
Welche Drehzahl ist beim N20-Motor für einen ersten Roboter richtig?
600–1000 U/min mit einem Rad von 20–30 mm. Eine schnellere Übersetzung (ab 2000 U/min) macht den Roboter zappelig und in einer kleinen Arena unkontrollierbar, eine langsamere gibt mehr Schubkraft.
Muss der Roboter auch auf dem Rücken fahren können?
Die Regeln verlangen das nicht, aber ein Roboter, der sich nach dem Umdrehen nicht mehr bewegt, verliert meist wegen Bewegungsunfähigkeit. Eine symmetrische Konstruktion, die verkehrt herum fährt, oder eine einfache Selbstaufrichtung ist eines der nützlichsten Upgrades für Version zwei.
Wie lange dauert der Bau eines ersten Antweight-Roboters?
Mit fertigem Entwurf und vorhandenen Teilen sind es ein bis zwei Wochenenden: Körper drucken, Elektronik verkabeln, einfahren und den Failsafe einstellen. Einen eigenen Körper im CAD zu entwerfen kostet je nach Erfahrung ein paar Abende mehr.
Wo finde ich fertige Körpermodelle zum Drucken?
Die Anleitung Wie man einen Kampfroboter in 3D modelliert zeigt, wie du einen Körper rund um N20-Motoren konstruierst. Community-Modelle findest du auf Printables oder Thingiverse unter „antweight“; prüfe sie vor dem Druck immer gegen das Limit von 15 × 15 cm.
Im Artikel erwähnte Bauteile
Funkempfänger Flysky FS2A
Schiebeschalter SS12F15VG4
Motorhalter N10/20, 2 Stück
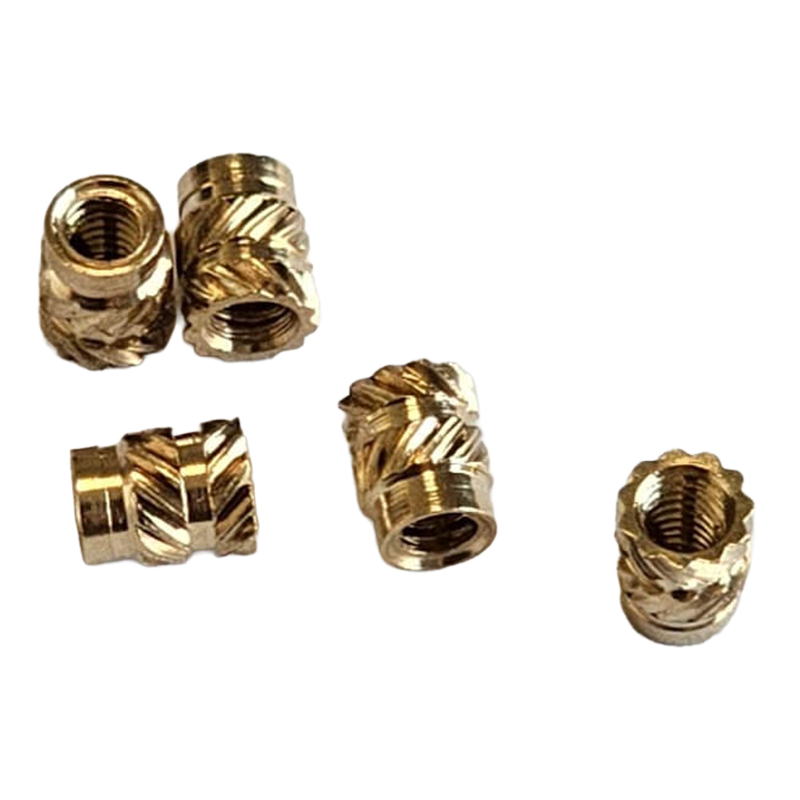
Gewindeeinsatz für Kunststoff M2 L4, 5 Stück
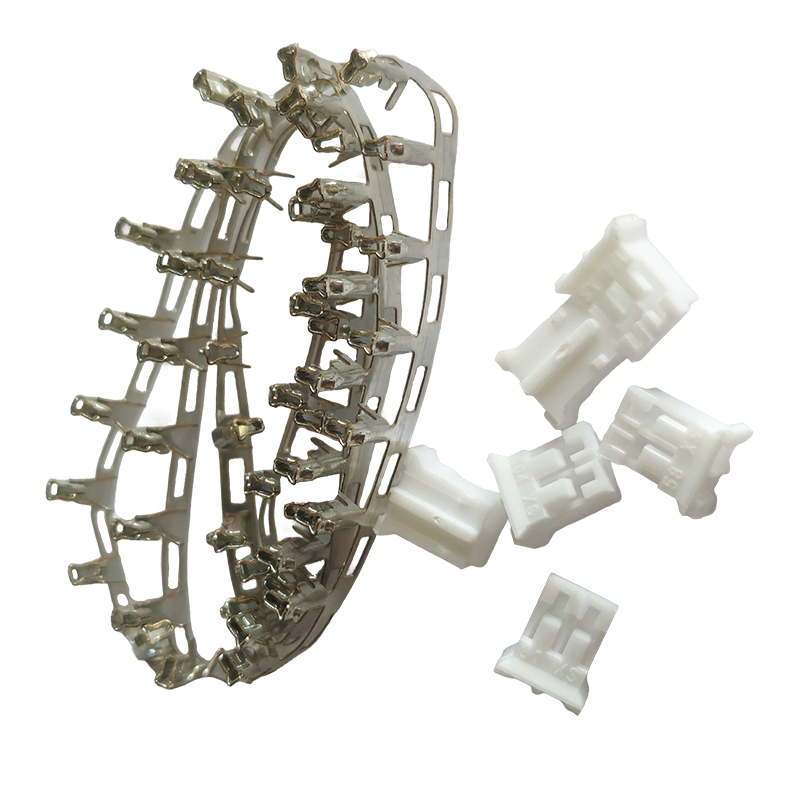
JST-Steckverbinder PH 2.0, Stecker, 2-polig, 5 Stück