Wie man einen
Kampfroboter baut
Wir hoffen, dass dir diese Anleitung hilft, aus einem Haufen Bauteile eine voll funktionsfähige Schaltung oder sogar einen Kampfroboter zu machen.
Bevor du zum Lötkolben greifst, sieh dir an, wie die einzelnen Teile funktionieren – dann verstehst du leichter, wofür du welches Teil brauchst.
Grundbauteile und Verkabelung
Teile, die du für einen einfachen Roboter brauchst:
- 2S-LiPo-Akku mit 120–300 mAh; die Kapazität hängt vom Waffentyp ab, rotierende Waffen brauchen mehr Energie
- Schalter, meist wird ein Schiebeschalter verwendet
- Zwei Bürstenmotoren mit Getriebe, am häufigsten N20 oder N10 und N30, 300–1000 U/min bei 6 V, je nach gewünschter Geschwindigkeit und Raddurchmesser
- Räder – um Durchdrehen zu vermeiden, z. B. ein Kunststoffkern mit Gummi außen oder Schaumstoffräder
- Roboterrahmen – am einfachsten druckst du den Rahmen auf einem 3D-Drucker, er lässt sich aber auch aus Polycarbonat, Aluminium, Lego, Merkur oder allem bauen, was funktioniert
Weitere Ausrüstung, die du brauchst:
- LiPo-Ladegerät zum Laden des Akkus
- Sender und Empfänger zur Steuerung des Roboters – Flysky
- Sender und Empfänger FS2A
- Lötkolben und Lötzinn
- Werkzeug zum Schneiden und Abisolieren
- Schrumpfschlauch oder Isolierband
Ziel ist es, die Bauteile zu folgender Schaltung zu verbinden:

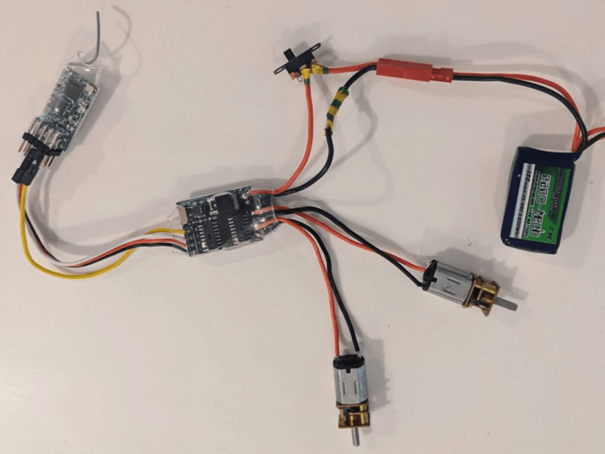
Wenn du beim Bau auf Probleme stößt oder Fragen hast, schreib uns an info@flsbattlebots.com oder im Forum. Wir helfen dir gern weiter.
Teil 1: Motoren anlöten
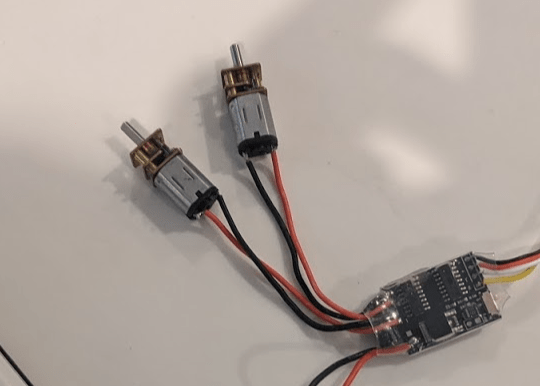
Der Doppel-Fahrtenregler für Bürstenmotoren (ESC) kommt mit vorgelöteten Steckern, die wir aber nicht verwenden, um Platz und Gewicht zu sparen – wir löten die N20-Antriebsmotoren daher direkt an.
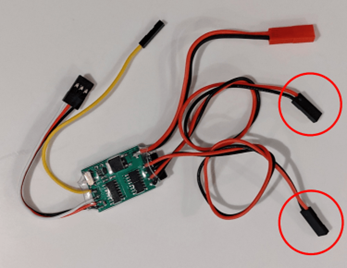
Trenne zuerst die beiden schwarzen Stecker im Ring ab; das sind die Ausgänge für die Motoren. Wenn du noch etwas Gewicht und Platz sparen willst, kannst du das Kabel kürzen. Sieh dir vor dem Löten die Rückseite der Motoren an und suche das kleine Pluszeichen an einem der Motorkontakte.
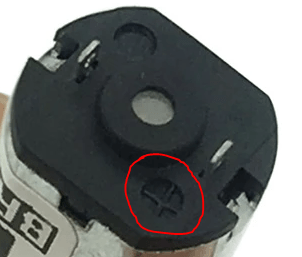
Es lohnt sich, bei beiden N20 den Motorkontakt auf der Plusseite an die roten Leitungen des ESC-Ausgangs zu löten – so drehen sie sich in dieselbe Richtung, wenn wir es wollen!
Isoliere also von jedem der vier Drähte am Ende ein Stück ab und löte jeweils ein rotes und ein schwarzes Kabelpaar an die Kontakte der N20-Motoren – achte darauf, die richtigen zwei Drähte für den jeweiligen Motor zu nehmen: Ein Paar ist auf der ESC-Platine mit M1, das andere mit M2 gekennzeichnet.
Teil 2: Schalter anlöten
Das ist optional, aber es ist gute Praxis, den Roboter anders ein- und ausschalten zu können als durch Abziehen des Akkus.
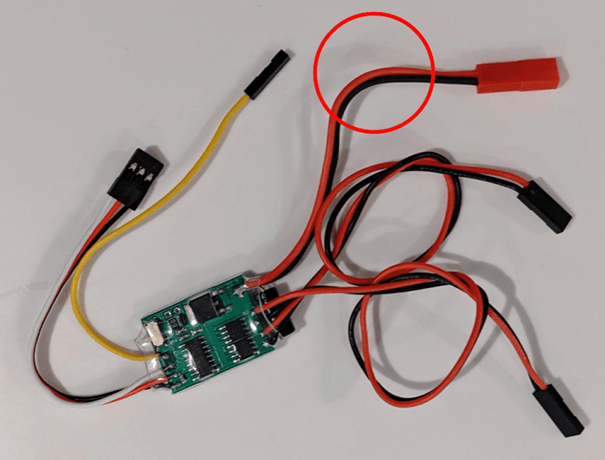
1. Trenne zuerst das rote Kabel im Ring durch, das schwarze Kabel lässt du unverändert.
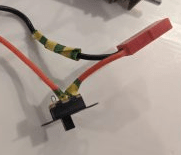
2. Isoliere an beiden Enden des roten Kabels ein kleines Stück ab und löte ein Ende an den äußeren Pin und das andere an den mittleren Pin des Schalters. Decke die Pins und die freiliegenden Drähte mit Schrumpfschlauch oder Isolierband ab.
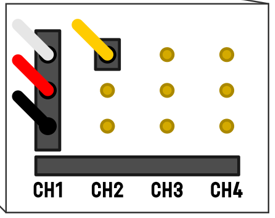
3. Schließe die übrigen ESC-Kabel wie folgt an den Funkempfänger FS2A an. Damit ist die Grundschaltung fertig.
Eine Anleitung, wie du Sender und Empfänger einstellst und dem Roboter Waffen hinzufügst, folgt in Kürze.
Stell dir deine Einkaufsliste zusammen
Der Konfigurator wählt alle Bauteile, die dein Robotertyp braucht – Motoren, Elektronik, Räder und Schrauben.